Robotene er ute av laboratoriet
For få år siden var en humanoid på en gate mest en messevideo. Nå viser DEEP Robotics egne opptak humanoider i «Real-World Testing» ved veikryss i West Lake District i Hangzhou: de går over gangfelt, gjør stopp-/vente-bevegelser og fungerer i regn. Robotene er tydelig merket «test», og personer følger dem tett i opptakene. [11]
Et delt klipp fra NEXTA om samme test beskriver trafikkstyring, orden og turistveiledning. Det bør leses som rapportering om et forsøk. Videoene alene beviser ikke at robotene styrer trafikk autonomt eller er klare til å erstatte trafikkpersonell. [12]
Men signalet er vanskelig å overse: fysisk AI flyttes fra avsperrede demoer til gatemiljøer, fabrikker, lager, hjem og tjenestearbeid. Det som kan bli dyrt er ikke å vente med å kjøpe robot. Det er å vente med å forstå arbeidet deres.
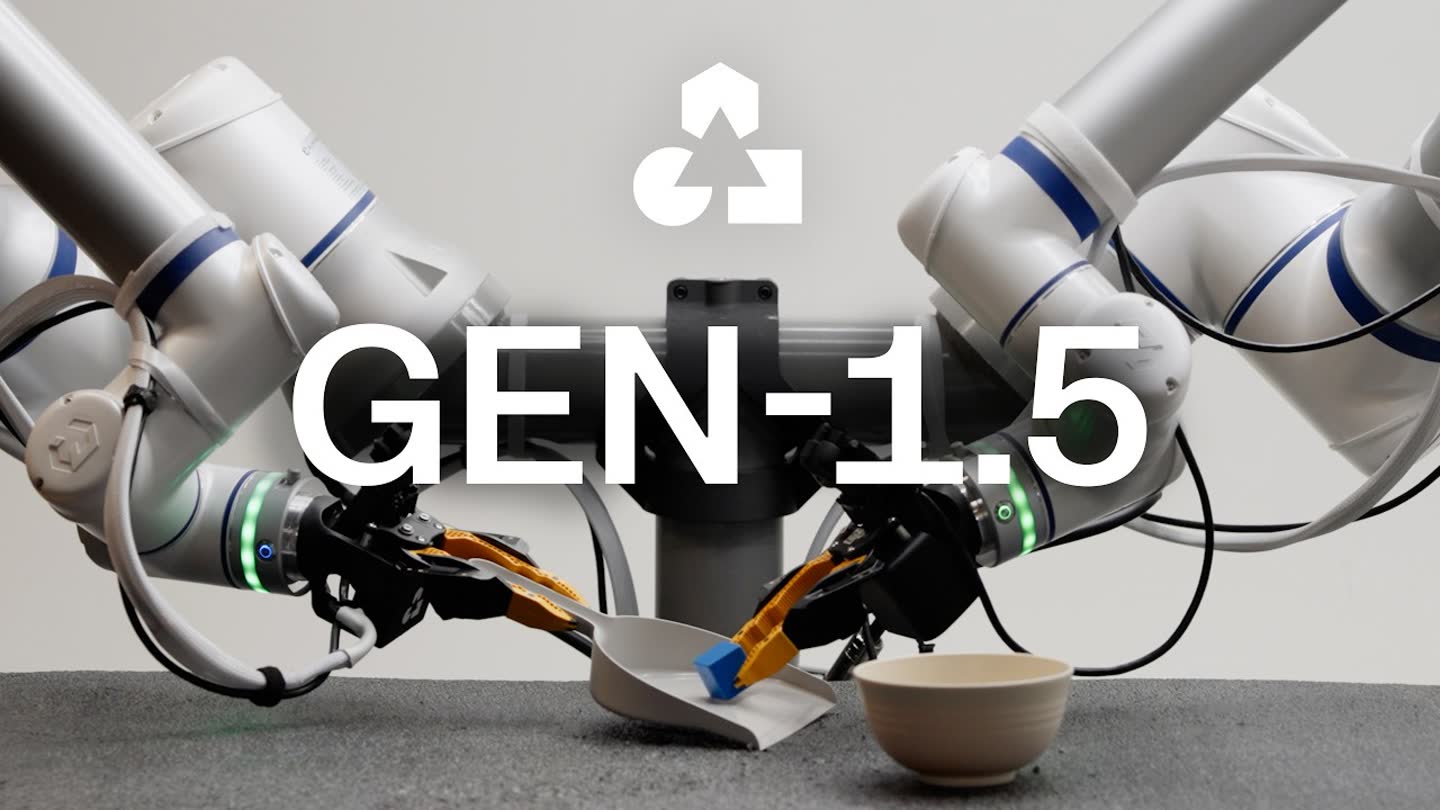
GEN-1.5 fra Generalist AI og Helix 2.5 fra Figure er to gode eksempler. Den første peker mot at en fagperson kan vise en fysisk oppgave som systemet bruker som utgangspunkt. Den andre tester om en robotferdighet kan overføres til nye, ukjente hjem. Unitree sine nyere demonstrasjoner og 1X sin NEO-satsing viser den samme konkurransen om å gjøre fysisk AI mer brukbar. [1] [2] [3] [8]
Dere trenger ikke bestille en humanoid robot i morgen. Men dere bør stille et mer krevende spørsmål nå: Hvilke oppgaver kan konkurrenten gjøre raskere, tryggere eller mer forutsigbart når fysisk AI, kamera og digitale agenter blir billige nok – og vet vi hvordan vår egen prosess faktisk fungerer?
Tre til fem år er en fornuftig planhorisont, ikke en garanti. Enkelte avgrensede oppgaver kan testes tidligere. Andre vil ta langt lenger tid fordi miljø, sikkerhet, kostnad, vedlikehold eller arbeidsmåte er mer krevende. Verdien av god prosessdokumentasjon kommer uansett, også før en robot er aktuell.
Før roboten får armer, får agenten tilgang til skjermen
Forandringen starter ikke nødvendigvis med en humanoid i resepsjonen. Den starter ofte med at digitale agenter kan følge opp arbeid mellom samtaler, bruke apper og gjøre avgrensede oppgaver på egne maskiner eller i skyen.
ChatGPT Dots er et eksempel på en alltid-på agent med egen sky-datamaskin og godkjenningssteg. Grok Bot viser en tidlig beta der flere AI-agenter kan arbeide parallelt i egne apper og nettsteder. De er ikke roboter, men de peker i samme retning: systemet får minne, verktøy, oppgaver og mer handlingsrom.
Når programvare-AI tar skjermarbeid og fysisk AI etter hvert kan gjøre deler av arbeid ute i verden, blir prosesskartleggingen den samme strategiske jobben. Hvem gjør hva? Hvilke data og verktøy trengs? Hvilke avvik stopper arbeidet? Når må et menneske ta ansvar? Bedriften som kan svare konkret, kan teste gevinster kontrollert. Den som bare har kunnskapen i hodet på noen få personer, starter langt bak.
Anthropic: Teknisk mulig er ikke det samme som lønnsomt i drift
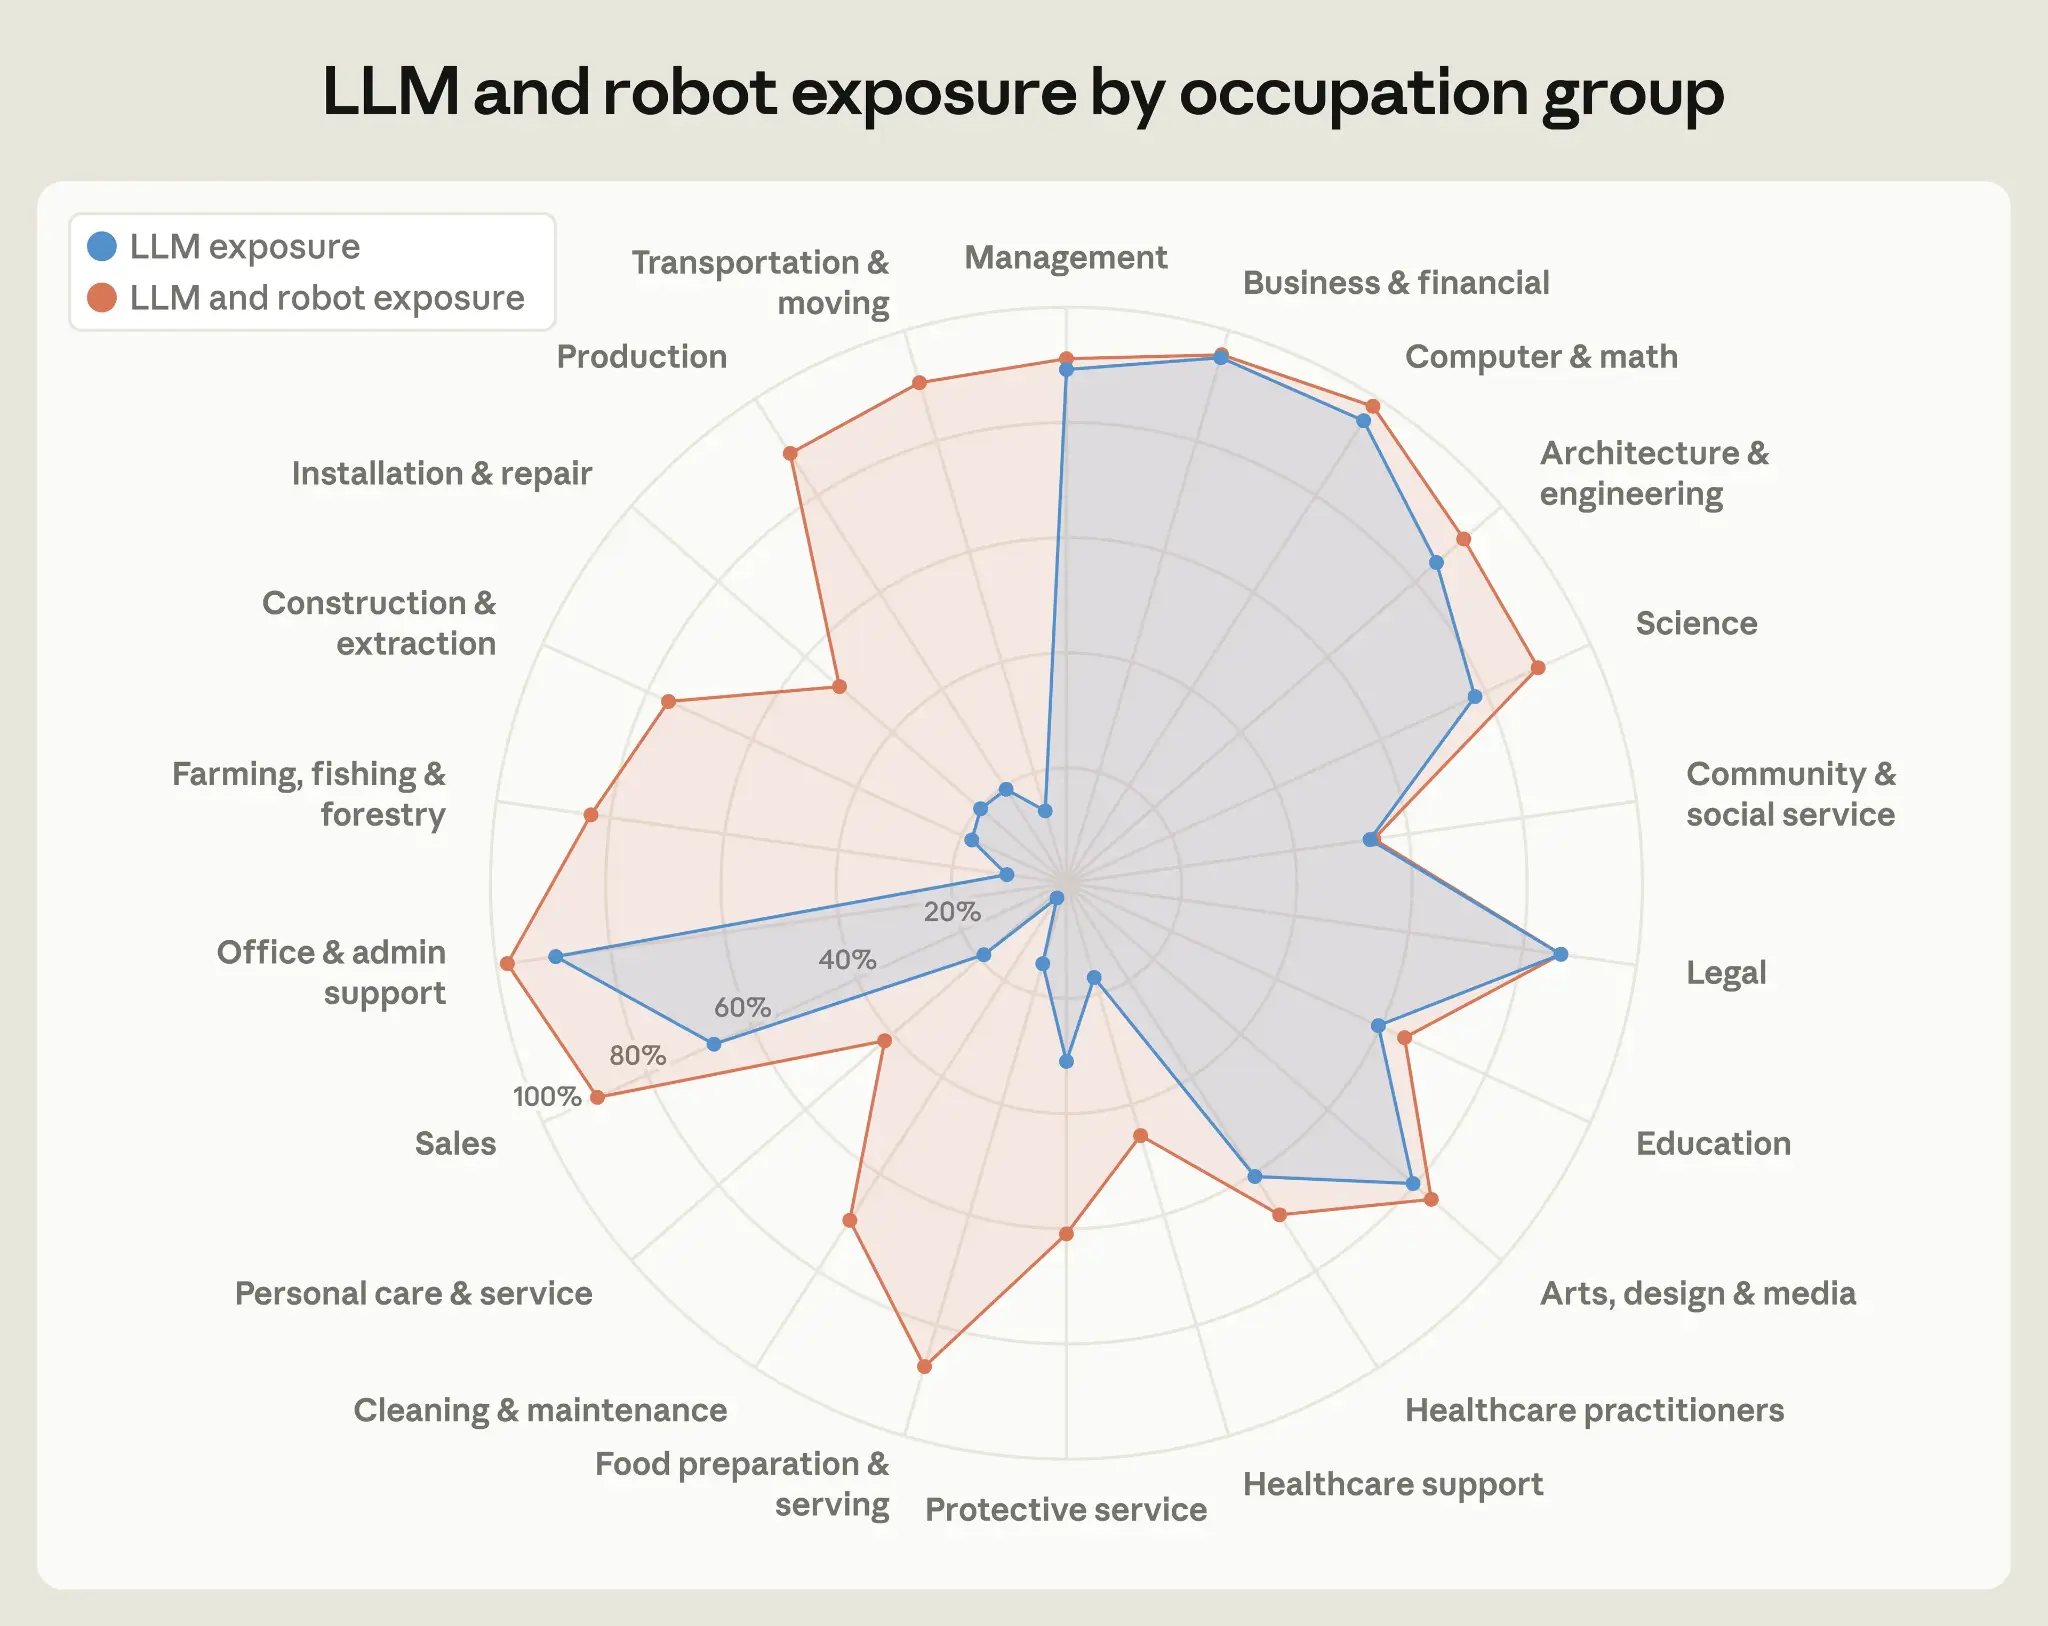
En ny rapport fra Anthropic gir et nyttig korrektiv til robotvideoene. Forskerne har vurdert rundt 7 600 fysiske arbeidsoppgaver fra amerikanske yrker og undersøkt hva roboter kan gjøre i dag, og i hvilket miljø det kan skje. De anslår at roboter kan utføre 74 prosent av de fysiske oppgavene i materialet. Det tilsvarer 34 prosent av arbeidstiden, men i hovedsak når oppgaven skjer i et spesielt tilrettelagt eller strukturert miljø. [10]
Det betyr ikke at 34 prosent av arbeidsdagen kan overtas av roboter i en vanlig bedrift nå. Bare 2 prosent av de fysiske oppgavene i rapporten vurderes som gjennomførbare i et ustrukturert miljø. Og når forskerne sammenligner med kostnaden ved menneskelig arbeid, er roboter anslått som kostnadskonkurransedyktige for bare 0,3 prosent av oppgavene. Rapportens 40-års-estimat for å nå 10 prosent er en betinget beregning basert på historiske prisfall – ikke en prognose for når humanoider blir vanlige på Sunnmøre. [10]
| Et viktig skille | Hva det betyr i praksis |
|---|---|
| Kan utføres teknisk | En robot kan kanskje gjøre oppgaven i et testoppsett eller på en standardisert arbeidsstasjon. |
| Kan brukes trygt og stabilt | Arbeidsplassen må tåle variasjoner, ha gode stoppunkter og håndtere når roboten mislykkes. |
| Lønner seg i egen drift | Anskaffelse, tilpasning, vedlikehold, energi, tilsyn og kvalitet må gi bedre totaløkonomi enn dagens løsning. |
Dette motsier ikke at GEN-1.5 og Helix 2.5 er interessante. Det skiller mellom to spørsmål: Kan modellen lære en avgrenset fysisk ferdighet? og er det forsvarlig og økonomisk å bruke en robot på den hver dag? Demonstrasjonene viser fremgang på det første spørsmålet. Anthropic-forskningen forklarer hvorfor det andre fortsatt ofte er vanskelig.
For en bedrift er dette en god nyhet, ikke en grunn til å vente. Start med arbeidsstasjoner som allerede er relativt ryddige og gjentakende. Mål hvor mye tid, avvik og fysisk belastning oppgaven faktisk skaper. Da kan dere vurdere kamera, AI Vision, faste automasjonsløsninger eller senere en robotpilot ut fra et reelt driftsgrunnlag – ikke en imponerende video alene.
Norsk arbeidsliv: Endringen skjer gradvis, men den skjer
Robotvideoer kan få det til å virke som om arbeidslivet endres over natten. KI-indeksen fra Frischsenteret og Handelshøyskolen BI gir et nyttig norsk korrektiv. Den følger månedlig utviklingen i sysselsetting i norsk arbeidsliv, og understreker at det tar tid før virksomheter tar KI i bruk og organiserer arbeidet annerledes. [13]
Indeksen måler først og fremst hvordan store språkmodeller kan påvirke arbeidsoppgaver – ikke hvor raskt humanoider eller fysisk robotikk tas i bruk. Den er likevel relevant for robotstrategi, fordi den viser at teknologiens effekt avhenger av hvordan arbeidsoppgaver, roller og ansvar faktisk blir organisert.
| Hva KI-indeksen viser nå | Hva det betyr for en bedrift |
|---|---|
| Ingen samlet jobbkrise i norsk privat sektor. Sysselsettingen er høyere enn før ChatGPT, og indeksen for de mest KI-eksponerte yrkene ligger om lag på null. | Ikke planlegg ut fra at alle roller forsvinner raskt. Planlegg for gradvis endring av oppgaver, kompetanse og arbeidsflyt. |
| Yngre arbeidstakere i de mest KI-eksponerte yrkene skiller seg ut med svakere sysselsettingsutvikling. | Gi nyansatte og lærlinger reell trening i kvalitet, faglig vurdering og verktøybruk – ikke bare rutineoppgaver som lettest endres. |
| Yrker med mer observerbar KI-støtte har hatt sterkere vekst enn yrker med mer automatiserende KI-bruk. | Se først etter hvordan teknologien kan gjøre fagfolk bedre. Gevinstene blir ofte større når medarbeidere fortsatt eier unntak, kvalitet og kundedialog. |
Dette er sammenhenger i arbeidsmarkedsdata, ikke bevis på at KI alene har forårsaket utviklingen. Men retningen er praktisk nyttig: Den smarte planen er ikke «menneske eller maskin». Den er å bruke AI, kamera, automasjon og etter hvert roboter til å fjerne unødvendig venting, ensidig belastning og rutinesøk – samtidig som mennesker bygger kompetanse på vurdering, sikkerhet og håndtering av avvik.
For robotikk betyr dette at dere bør kartlegge hvilke fysiske steg som er standardiserte nok til å testes, men også hvilke ferdigheter som blir viktigere når teknologien tar mer av rutinen. God prosessdokumentasjon er derfor både en mulig inngang til en robotpilot og et opplæringsverktøy for arbeidslaget.
Først: GEN-1.5 er en «hjerne», ikke én bestemt robot
Det er lett å lese «generalist-robot» og se for seg én humanoid som kan gjøre alt hjemme eller på jobb. GEN-1.5 er i stedet en modell for fysisk intelligens: Generalist AI beskriver den som en embodied foundation model som tar inn video, sensorinformasjon, språk og robotens egen bevegelsesinformasjon, og produserer bevegelsesbaner. Den kan i prinsippet brukes på ulike robotkropper og hender. [1]
Den store tanken er at roboten ikke trenger et langt prosjekt med oppgavespesifikk kode hver gang arbeidsoppgaven endrer seg litt. Den kan få en kort, fysisk demonstrasjon som kontekst og forsøke å forstå hva den skal oppnå.
Hva viser GEN-1.5 — og hvorfor betyr det noe?
Generalist oppgir at modellen i egne forsøk kan bruke 3–12 sekunder med én demonstrasjon som fysisk kontekst. På ti undersøkte, korte manipulasjonsoppgaver rapporterer selskapet 59 % gjennomsnittlig suksess med denne one-shot-metoden. Etter få-stegs tilpasning — 1–10 gradientsteg basert på 1–5 minutter med oppgavedata — oppgir Generalist 83 % gjennomsnittlig suksess etter ti steg. [1]
Tallene gjelder korte, avgrensede oppgaver og er leverandørens egne resultater. Men retningen er vesentlig: Når modellen allerede har et bredt fysisk ferdighetsgrunnlag, kan en liten mengde god demonstrasjonsdata bli langt mer verdifull enn før.
| Det teknologien peker mot | Hva dere kan gjøre allerede nå |
|---|---|
| En robot kan lære enkelte korte ferdigheter fra én eller få demonstrasjoner. | Dokumenter ett arbeidssteg om gangen, med start, slutt og kvalitetskrav. |
| To korte demonstrasjoner kan i noen tilfeller settes sammen til et lengre forløp. | Del prosessen i gjenbrukbare steg i stedet for å beskrive «hele jobben» som én oppgave. |
| Simulerte demonstrasjoner kan i Generalist sine forsøk brukes som fysisk prompt. | Kartlegg rom, utstyr og varianter nå, slik at de senere kan modelleres eller testes. |
| Modellen kan tilpasse et eksisterende ferdighetsgrunnlag med lite oppgavedata. | Fang unntak, feil og gode utførelser — ikke bare den ideelle standardrutinen. |
Helix 2.5: Et nytt tegn på at roboter kan lære på tvers av miljøer
Figure sin Helix 2.5 er verdt å følge fordi testen handler om overførbarhet, ikke bare en pen demonstrasjon i ett rom. Selskapet tok humanoidroboten inn i 30 ukjente hjem i Bay Area og lot den utføre tre avgrensede oppgaver: rydde en stue, brette håndklær og re opp en seng. Figure oppgir at det ikke ble samlet inn data, gjort finjustering eller tilpasset modellvekter i evalueringshjemmene. [8]
Det mest interessante er presiseringen av «zero-shot». Robotens oppgaver var fortsatt spesifisert med treningsdata samlet inn andre steder. Det nye var at den skulle håndtere ukjente rom, møbler og gjenstander uten stedsspesifikk trening. I Figures egen blindtest steg fullført oppgave fra 9 til 56 prosent når modellen var forhåndstrent på selskapets Index-datasett. En fullført oppgave innebar at hele oppgaven var løst, uten delvis uttelling. [8]
Dette er et viktig signal, men ikke en ferdig kjøpsanbefaling. Resultatene er publisert av Figure selv, testen gjelder tre konkrete husholdsoppgaver, og 56 prosent betyr også at mange forsøk ikke nådde helt i mål. Den viser derfor ikke at en humanoidrobot kan settes inn i vilkårlige norske arbeidsmiljøer uten videre. Den viser at bredere trening på menneskelig arbeid kan redusere behovet for å lære hvert nytt miljø helt fra bunnen av.
| Hva Helix 2.5 peker mot | Hva det ikke beviser ennå |
|---|---|
| En ferdighet kan få bedre utgangspunkt i nye rom når modellen har sett mye variert menneskelig arbeid. | At roboten er klar for sikker og stabil drift på et lager, verksted, hotell eller kontor. |
| Avgrensede fysiske oppgaver kan testes mot hele oppgaven, ikke bare ett enkelt grep. | At økonomi, vedlikehold, HMS, ansvar og menneskelige unntak er løst. |
| Gode demonstrasjoner og ryddige prosessdata kan bli mer verdifulle trenings- og testgrunnlag. | At en video av én oppgave kan brukes som garanti for kvalitet i alle situasjoner. |
For små og mellomstore bedrifter på Sunnmøre er den praktiske lærdommen enkel: Ikke planlegg for en generell robot først. Beskriv én oppgave som er fysisk, gjentakende og tydelig avgrenset. Noter variasjoner, hva som er godt nok, hva som kan gå galt og når et menneske må ta over. Det gjør arbeidsprosessen bedre nå og gir et langt bedre utgangspunkt dersom en robotpilot blir aktuell senere.
Figure F.02: Når roboten også får en livssyklus
En robotpilot handler ikke bare om å få en maskin til å gjøre én oppgave. Den handler også om hva som skjer når maskinvaren blir gammel, programvaren endres eller leverandøren går videre til neste generasjon. Figure sin egen dekommisjoneringshistorie for F.02 er et dramatisk, men relevant eksempel. [14]
Figure beskriver F.02 som sin første utplassering hos BMW, et tidlig bidrag til Helix, husholdsoppgaver og logistikk. Da F.03-flåten vokste, oppga selskapet at det ikke lenger var hensiktsmessig å holde F.02-flåten i drift. Fordi robotene inneholdt egenutviklede aktuatorer og annen beskyttet maskinvare, valgte Figure en dekommisjonering som skulle beskytte immaterielle verdier uten å binde teknisk personell til manuell demontering. [14]
Ifølge Figure ble robotene trent i simulering og med fysiske sikkerhetsoppsett før de ble sendt til et stålverk i Imatra i Finland, der de autonomt hoppet ned i smeltet stål. Dette er selskapets egen beskrivelse av et uvanlig dekommisjoneringsprosjekt – ikke en anbefalt driftstest eller en standard måte å avhende robotutstyr på. [14]
For en bedrift på Sunnmøre er lærdommen mindre filmatisk og mer nyttig:
| Spørsmål før en robotpilot | Hvorfor det betyr noe |
|---|---|
| Hvor lenge får denne maskinvaren programvare- og reservedelsstøtte? | En prototype eller tidlig generasjon kan bli krevende å vedlikeholde før oppgaven er ferdig innarbeidet. |
| Hvem eier tilgang til logger, konfigurasjon, sensordata og integrasjoner? | Uten dette blir det vanskelig å dokumentere kvalitet, feilsøke eller bytte leverandør. |
| Hvordan håndteres batterier, sensorer og proprietære komponenter ved utskifting? | Avhending, gjenbruk og datasletting må planlegges med HMS, miljøkrav og informasjonssikkerhet – ikke løses i siste liten. |
| Hva har piloten bevist etter seks eller tolv måneder? | Se på stabil drift, avvik, tilsyn, vedlikehold, kostnad og verdi – ikke bare om roboten klarte en imponerende demo. |
F.02-historien understreker at utviklingstakten i humanoidrobotikk er høy. Det er ikke et argument for å vente passivt. Det er et argument for å starte med en avgrenset oppgave, skrive en tydelig pilotavtale og beholde en plan for drift, sikkerhet, data og utskifting fra første dag.
Ta opptak av arbeidet — men gjør det på en ryddig måte
Shortsen «Why are Blue-Collar Workers training AI bots to take their jobs?» setter fingeren på et reelt skifte. Når fysisk arbeid kan dokumenteres som demonstrasjoner, kan denne kunnskapen på sikt brukes i trening, simulering eller pilotering av roboter. Vi har ikke grunnlag for å koble den konkrete videoen til Generalist AI eller et bestemt prosjekt i India. Men poenget er relevant: det er arbeidskunnskap, ikke bare datamengde, som blir en strategisk ressurs.
Det betyr ikke at en medarbeider bare skal filmes for å «trene sin erstatter». God dokumentasjon skal styrke kvalitet, opplæring og prosessforståelse nå — og bare senere være et mulig grunnlag for fysisk AI. Den må skje med tydelig formål, samtykke, dataminimering og en ærlig samtale om hvordan kunnskapen brukes.
| Hva det er nyttig å dokumentere | Hva som bør unngås |
|---|---|
| Et klart arbeidssteg, hvilke gjenstander som brukes, start- og sluttpunkt og hva som er godt nok. | Tilfeldige timer med video uten formål, struktur eller ansvarlig dataeier. |
| Vanlige variasjoner: dårligere lys, annen størrelse, hastverk, feilplassering og avvik. | Kundedata, adgangskoder, private rom, helseopplysninger eller annet sensitivt materiale. |
| Hvor et menneske må gripe inn og hvorfor. | Å love medarbeidere at dokumentasjonen aldri vil påvirke arbeidsmåter eller roller. |
| Kvalitetskontroll og trygge stoppunkter. | Å bruke én perfekt demonstrasjon som bevis på at en robot er klar for produksjon. |
NVIDIA Isaac Sim: Test arbeidsplassen før dere tester roboten
NVIDIA Isaac Sim er relevant fordi det flytter en del av arbeidet fra fysisk prøving og feiling til et virtuelt miljø. NVIDIA beskriver Isaac Sim som et åpen kildekodebasert rammeverk for robotsimulering, testing og syntetiske data i fysikkbaserte miljøer. Det kan bruke CAD, robotmodeller, virkelige opptak og sensorinformasjon for å bygge en scene, og støtte både software-in-the-loop og hardware-in-the-loop testing. [4]
For en produksjonsbedrift betyr det ikke nødvendigvis at man må bygge en full digital tvilling nå. Men det blir verdifullt å vite hvilke mål, målinger, romgrenser, hyller, paller, maskiner og sikkerhetssoner som faktisk er relevante. En godt dokumentert arbeidsstasjon er lettere å simulere, teste og forbedre enn en muntlig beskrivelse av «hvordan vi vanligvis gjør det».
Dokumentasjon er ikke ventetid. Det er forarbeid til bedre opplæring, bedre kvalitet og en raskere robotpilot når tiden er riktig.
Unitree og 1X viser to sider av status i dag
Unitree sin video av rydding i et møterom viser hvor høyt ambisjonsnivået er blitt: leverandøren beskriver den som en én-tagnings test med flere oppgaver, autonom drift og ytre forstyrrelser. Det er relevant som statusbilde, men det er fortsatt en leverandørdemonstrasjon, ikke en uavhengig garanti for drift i alle rom. [2]
1X Robotics bør også følges, særlig fordi selskapet posisjonerer NEO for hjem og hverdagslige oppgaver. 1X beskriver at NEO bruker Redwood AI for å lære og gjenta oppgaver, og at kapasiteten skal utvikles over tid. Det er et interessant norsk-nært eksempel på at konkurransen flytter seg fra isolerte industrisystemer mot mer fleksibel fysisk assistanse. Samtidig er dette leverandørens egen produktbeskrivelse, og bedrifter bør skille produktretning fra dokumentert kapasitet i egen drift. [3]
En CNET-gjennomgang av World Humanoid Robot Games i Beijing gir et annet nyansert statusbilde: robotene viser imponerende bevegelse og fart, men også fall og feil. Akkurat det er verdifull informasjon. En framtidsklar bedrift planlegger ikke bare for når alt virker, men for hva som skjer når noe er utenfor den dokumenterte rutinen.
Tau Robotics: Et konkret bilde av mellomfasen
Tau Robotics bør fortsatt være med som case. Selskapet tilbyr per 31. august 2026 invitasjonsbasert, én-times rengjøring i San Francisco til 30 USD per robot. Tjenesten beskriver støvsuging, rengjøring av flater, enkel opprydding og tømming av søppel. På bestillingssiden står det også at hver rengjøring overvåkes av en ekstern menneskelig operatør, og at bad og soverom er sperret som standard inntil kunden uttrykkelig ber om adgang. [5]
Tau er interessant fordi det viser en sannsynlig overgang: Robotene tar flere fysiske steg, AI hjelper med forståelse og tilpasning, og mennesker håndterer fortsatt sikkerhet, unntak og kvalitet. Det er ikke «mindre interessant» enn full autonomi. Det er slik tjenesten kan lære og levere verdi før teknologien er moden for alle situasjoner. [6]
Hva gjør dere nå? Bygg en strategi før konkurrenten har en pilot
Ikke start med spørsmålet «hvilken humanoid robot skal vi kjøpe?». Start med en strategi for arbeid som kan forbedres av mennesker, digitale agenter, kamera og senere fysisk AI. Velg én oppgave som er gjentakende, målbar og verdifull dersom den blir litt enklere, tryggere eller mer forutsigbar.
| Strategivalg nå | Hva dere bør finne ut | Første, lavrisiko steg |
|---|---|---|
| Kartlegg prosessen | Se prosesskartlegging før AI. Hvem gjør stegene, hvor oppstår venting, og hvilke avvik stopper jobben? | Observer én arbeidssyklus og skriv ned start, slutt, beslutninger og unntak. |
| Finn gevinsten | Er målet færre feil, mindre fysisk belastning, raskere gjennomløp, bedre telling eller høyere kapasitet? | Mål dagens tid, feilrate, venting og kostnad før dere automatiserer noe. |
| Velg kandidatoppgaven | Passer oppgaven for en digital agent, AI Vision, fast automasjon eller en framtidig robotpilot? | Test først det minste tiltaket som kan gi læring, for eksempel kamera for telling eller en agent for oppfølging. |
| Lag en demonstrasjonspakke | Hva er «godt nok», hvilke verktøy brukes, hvilke variasjoner finnes og når skal systemet stoppe? | Dokumenter gode utførelser, vanlige feil og klare stoppunkter med samtykke og dataminimering. |
| Behold menneskelig ansvar | Hvem eier resultatet, sjekker kvaliteten og kan avbryte piloten? | Gi én ansvarlig person mandat til å stoppe, rette og godkjenne endringer. |
Dette er samme disiplin som i 4D-rammeverket: avklar hva som delegeres, beskriv oppgaven og konteksten, bestem hvordan resultatet vurderes, og vær aktsom med sikkerhet, mennesker og unntak. Forskjellen er at den samme planen nå må dekke både det digitale arbeidet på skjermen og det fysiske arbeidet på gulvet.
Fremtiden er fysisk — og forberedelsene starter digitalt
GEN-1.5, Unitree, 1X, Tau og NVIDIA Isaac Sim viser ikke samme løsning. Men sammen viser de hvorfor virksomheter bør begynne å gjøre arbeidet synlig nå. God prosessdokumentasjon, korte demonstrasjoner, definert kvalitet og forståelse av avvik er nyttig i dag — og kan bli inngangsbilletten til en bedre robotpilot i morgen.
Det viktigste er ikke å gjette nøyaktig hvilken robot som vinner. Det er å gjøre virksomheten klar til å stille de riktige spørsmålene når en konkret oppgave kan løses bedre.
Kilder
[1] Generalist AI — GEN-1.5: Embodied Foundation Models are One-Shot Learners
[2] Unitree Robotics — Conference Room Mess Cleanup Test: WVLA 2.0
[5] Tau Robotics — tjeneste- og bestillingsinformasjon
[6] ABC7 — Tau Robotics tilbyr humanoid rengjøring i San Francisco
[7] Generalist AI — Introducing GEN-1.5, a one-shot learner
[8] Figure — Helix 2.5: Zero-Shot 30-Home Generalization
[9] Figure — Helix 2.5 30-Home Generalization, offisiell video
[10] Anthropic Economic Index — What work can robots do?
[11] DEEP Robotics — The “New Traffic Officer”
[12] NEXTA på X — omtale av test med humanoider i Hangzhou
[13] KI-indeksen — kunstig intelligens og det norske arbeidsmarkedet — Frischsenteret og Handelshøyskolen BI; månedlige indikatorer basert på A-ordningen via microdata.no.
[14] Figure — F.02 Decommission — leverandørens egen beskrivelse av F.02-flåtens dekommisjonering, trening og oppgitt utplassering hos BMW.